ロケットは何を打ち上げる?
ロケットで運ぶ衛星や宇宙船の役割を、打ち上げごとに紹介します。
更新:2026年11月20日 編集:ちんあなご編集部
これからの打ち上げの記事
出典:The Space Devs『Launch Library 2』(2026年11月20日確認)
これまでの打ち上げの記事
LL2に結果が掲載された記事はまだありません。
出典:The Space Devs『Launch Library 2』(2026年11月20日確認)
ちんあなご編集部が記事にする打ち上げ
打ち上げ予定は日時から探す一覧です。この面では、宇宙船や衛星の役割を運用機関・事業者の公開資料でたどれる便を選んで記事にしています。記事では、誰が使う機体か、どこへ向かうか、分離や到着の後に何をするかを確認できます。ロケットの名前で調べている場合も、カードのミッション名から積み荷の説明に進めます。
同じロケットでも、運ぶものによって発射後に確認する項目は変わります。ISS への便なら接近や結合、衛星の便なら予定軌道での分離、試験機を載せる便なら軌道に出てからの実証です。衛星を何機も積んだ便も打ち上げは1回で、記事では衛星の機数と飛行の回数を区別します。
出典:中国有人宇宙工程弁公室『2026年の有人宇宙飛行任務』(2026年11月20日確認)
出典:NASA『ISS への訪問機の記録』(2026年11月20日確認)
出典:The Space Devs『Launch Library 2』(2026年11月20日確認)
有人宇宙船と補給船
神舟24号は、長征2Fで中国の宇宙ステーション「天宮」に乗員を運ぶ便です。ロケットから分かれた神舟は軌道上で天宮に接近し、接続の後に乗員が移ります。記事では神舟の軌道モジュール、帰還カプセル、推進モジュールの役割と、出発から帰還までの流れを追います。ステーション側の交代については宇宙にいる人の一覧にまとめています。
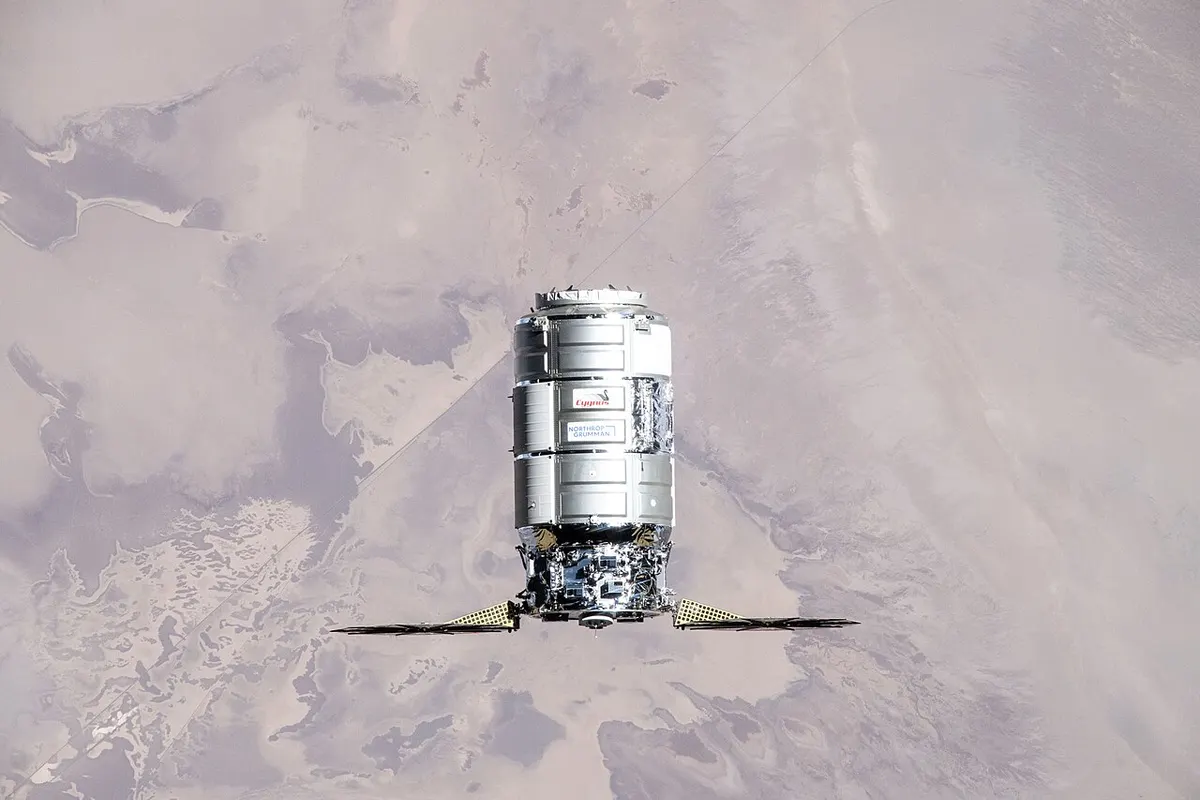
Cygnus NG-25とProgress MS-36は ISS への補給便です。Cygnus は実験機材や生活物資を運び、ISS のロボットアームでつかんで取り付けます。Progress は物資に加え水や推進剤を運べる補給船で、ISS の接続口にドッキングします。両便とも、打ち上げと ISS への到着にはそれぞれ予定時刻があります。発射の映像と接近・到着の映像を探すときも、公式の案内で対象の場面を確かめられます。
補給の便名は資料によって異なります。NASA は Cygnus NG-25 を商業補給任務 CRS-25 として、Progress MS-36 を ISS 向けの Progress 97 として案内しています。Cygnus NG-25 の記事には拡張型の Cygnus XL が運ぶ貨物と、ISS の Unity モジュールに取り付けるまでの流れを掲載しています。Progress の記事では水や推進剤のタンクと、荷物を積む区画の違いを確認できます。
出典:中国有人宇宙工程弁公室『神舟宇宙船の飛行手順』(2026年11月20日確認)
出典:NASA『CRS-25 の打ち上げ・配信案内』(2026年11月20日確認)
出典:NASA『Progress 97 の予定』(2026年11月20日確認)
出典:ESA『Progress の構造』(2026年11月20日確認)
出典:Northrop Grumman『NG-25 の搭載貨物と飛行計画』(2026年11月20日確認)
通信衛星群を増やす便と更新する便
低軌道の通信網では、衛星を複数の軌道に配置して、地上の端末と通信できる範囲をつなぎます。Amazon Leo LE-04はアリアン6で衛星36機を運ぶ計画です。記事には、衛星を分離する飛行計画と、衛星同士でデータを渡す光通信の試験を載せています。打ち上げ結果を読むときは、ロケットからの分離と、その後に衛星が通信網に加わる手順を分けて追えます。
OneWeb 21では、Eutelsat が既存の低軌道通信網の更新に向けて用意した衛星を取り上げます。引き渡しの発表は製造側から運用側に渡した機数を示すもので、その便に何機を積むかは飛行の案内で確認する項目です。両方の記事を読むと、同じ低軌道通信でも、衛星網の展開と運用中の衛星の更新という打ち上げの目的の違いが分かります。
出典:Arianespace『Amazon Leo LE-04 の飛行計画』(2026年11月20日確認)
出典:Amazon『Amazon Leo の通信網』(2026年11月20日確認)
出典:Eutelsat『OneWeb の低軌道通信網』(2026年11月20日確認)
出典:Eutelsat『OneWeb 更新向け衛星の引き渡し』(2026年11月20日確認)
地球観測と軌道上の技術実証
StriX 14機目は、Synspective の地球観測衛星を Electron で運ぶ便です。StriX の合成開口レーダー(SAR)は地表へ電波を送り、戻ってきた信号を使って画像を作ります。太陽光を必要とせず、雲があるときにも観測できます。記事では観測範囲や解像度が変わる撮影モードを紹介し、地盤の変化を調べる利用例へ案内しています。
Spectrum Flight 3で扱う AT-Astra は、複数の事業者の装置を軌道上で試す衛星です。R-Space は装置を同じ衛星に載せ、運用しながら試験できるサービスを案内しています。記事ではロケットの過去の飛行結果と、その便で実施する搭載実験の内容を確認できます。
StriX では、打ち上げ後に観測機器を使って得た画像も公表されています。Synspective は先に打ち上げた12機目の初画像について、狭い領域の細かな情報を得る方式と、広い範囲を撮る方式の違いを紹介しています。打ち上げの結果を確認した後は、衛星を運用する会社の発表で、実際に取得した観測データをたどれます。
出典:Synspective『自社14機目の小型 SAR 衛星の打上げ』(2026年11月20日確認)
出典:Synspective『StriX の SAR データ』(2026年11月20日確認)
出典:Synspective『12機目の初画像と観測モード』(2026年11月20日確認)
出典:Austria in Space『AT-Astra と搭載実験』(2026年11月20日確認)
出典:R-Space『GreenBox の軌道上実証』(2026年11月20日確認)
国の機関が使う衛星
ヴァンデンバーグの政府向けミッションでは、米国家偵察局(NRO)と米宇宙軍が公表した便をミッション番号ごとに扱っています。運用機関の発表で使う番号と、輸送を担当する事業者の飛行情報を照らし合わせて読めます。記事に載せる搭載物の説明は、機関が公表している任務や衛星群の範囲までです。
出典:米国家偵察局(NRO)『打ち上げ記録』(2026年11月20日確認)
出典:米宇宙軍 Space Systems Command『NSSL Phase 3 Lane 2 の契約発表』(2026年11月20日確認)
記事の打ち上げ情報で確認できる項目
| 記事の欄 | 読み方 |
|---|---|
| 射場 | 公開されている発射台名や射場名を表示します。複数の便を扱う記事では便ごとに分けています。 |
| 予定と打ち上げの窓 | 予定日時の精度に応じて日・月などの目安を表示します。窓は打ち上げが可能な時間帯です。 |
| 第1段の回収・着陸予定 | LL2 または事業者の案内に記録された計画です。衛星の分離などの結果は別の欄です。 |
| 公式配信の開始 | 発射時刻と別の項目です。開始時刻の登録があるときは日本時間で表示します。 |
出典:SpaceX『打ち上げと着陸の公式案内』(2026年11月20日確認)
出典:The Space Devs『LL2 の API 項目』(2026年11月20日確認)
LL2 の項目と、打ち上げ後の記事の移動
記事は Launch Library 2(LL2)の打ち上げ ID にひも付けています。予定時刻とその精度、打ち上げ可能な時間帯、射場、打ち上げの状態を参照します。第1段の着陸を試みる便では、LL2 にある着陸場所を表示します。公式配信として登録された映像を参照し、記事に登録した運用機関や事業者の配信リンクも使います。記事中の積み荷の解説は各節の公式資料から書いています。
LL2 の配信候補では、打ち上げ時刻と開始時刻の両方が登録されている場合、打ち上げ前4時間以内に始まるものを対象にします。打ち上げの後に開始する到着中継を、発射の配信として選ばないためです。開始時刻が登録されていないときは、公式案内に基づく目安を載せることがあります。
LL2 の過去便で同じ ID に成功・失敗・一部失敗または中止が入ると、カードが「これまでの打ち上げの記事」へ移ります。保存済みの LL2 に結果がある場合も反映します。発射予定時刻を過ぎた便でも、結果の登録を待っている間は予定側に残ります。カードが移った後も記事のリンク先は同じです。結果欄とあわせ、記事の公式リンクから発射後の確認や追加発表を読めます。
出典:The Space Devs『Launch Library 2』(2026年11月20日確認)